#include <simulation_setting_record.h>
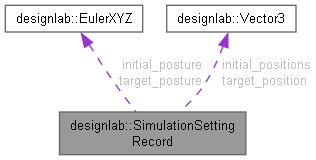
公開変数類 | |
| enums::MapCreateMode | map_create_mode {enums::MapCreateMode::kForSimulation} |
| std::string | simulation_map_param_file_name {"simulation_map.toml"} |
| std::string | map_file_name {"map_state.csv"} |
| enums::SimulationEndCheckMode | end_check_mode |
| float | goal_tape_position_x {1200.0f} |
| EulerXYZ | target_posture {0.f, 0.f, 0.f} |
| float | target_posture_allowable_error_deg {1.0f} |
| Vector3 | target_position {0.f, 0.f, 0.f} |
| float | target_position_allowable_error {50.0f} |
| enums::RobotOperateMode | operate_mode {enums::RobotOperateMode::kFixed} |
| std::string | fixed_operate_file_name {"robot_operator.toml"} |
| std::vector< Vector3 > | path_points {{0, 0, 0}, {1000, 0, 0}} |
| Vector3 | initial_positions {0.f, 0.f, 30.f} |
| EulerXYZ | initial_posture {0.f, 0.f, 0.f} |
| HexapodMove | initial_move {HexapodMove::kComMove} |
詳解
simulation_setting_record.h の 37 行目に定義があります。
メンバ詳解
◆ end_check_mode
| enums::SimulationEndCheckMode designlab::SimulationSettingRecord::end_check_mode |
simulation_setting_record.h の 44 行目に定義があります。
◆ fixed_operate_file_name
| std::string designlab::SimulationSettingRecord::fixed_operate_file_name {"robot_operator.toml"} |
simulation_setting_record.h の 59 行目に定義があります。
◆ goal_tape_position_x
| float designlab::SimulationSettingRecord::goal_tape_position_x {1200.0f} |
simulation_setting_record.h の 47 行目に定義があります。
◆ initial_move
| HexapodMove designlab::SimulationSettingRecord::initial_move {HexapodMove::kComMove} |
simulation_setting_record.h の 67 行目に定義があります。
◆ initial_positions
| Vector3 designlab::SimulationSettingRecord::initial_positions {0.f, 0.f, 30.f} |
simulation_setting_record.h の 63 行目に定義があります。
◆ initial_posture
| EulerXYZ designlab::SimulationSettingRecord::initial_posture {0.f, 0.f, 0.f} |
simulation_setting_record.h の 65 行目に定義があります。
◆ map_create_mode
| enums::MapCreateMode designlab::SimulationSettingRecord::map_create_mode {enums::MapCreateMode::kForSimulation} |
simulation_setting_record.h の 38 行目に定義があります。
◆ map_file_name
| std::string designlab::SimulationSettingRecord::map_file_name {"map_state.csv"} |
simulation_setting_record.h の 42 行目に定義があります。
◆ operate_mode
| enums::RobotOperateMode designlab::SimulationSettingRecord::operate_mode {enums::RobotOperateMode::kFixed} |
simulation_setting_record.h の 57 行目に定義があります。
◆ path_points
| std::vector<Vector3> designlab::SimulationSettingRecord::path_points {{0, 0, 0}, {1000, 0, 0}} |
simulation_setting_record.h の 61 行目に定義があります。
◆ simulation_map_param_file_name
| std::string designlab::SimulationSettingRecord::simulation_map_param_file_name {"simulation_map.toml"} |
simulation_setting_record.h の 40 行目に定義があります。
◆ target_position
| Vector3 designlab::SimulationSettingRecord::target_position {0.f, 0.f, 0.f} |
simulation_setting_record.h の 53 行目に定義があります。
◆ target_position_allowable_error
| float designlab::SimulationSettingRecord::target_position_allowable_error {50.0f} |
simulation_setting_record.h の 55 行目に定義があります。
◆ target_posture
| EulerXYZ designlab::SimulationSettingRecord::target_posture {0.f, 0.f, 0.f} |
simulation_setting_record.h の 49 行目に定義があります。
◆ target_posture_allowable_error_deg
| float designlab::SimulationSettingRecord::target_posture_allowable_error_deg {1.0f} |
simulation_setting_record.h の 51 行目に定義があります。
この構造体詳解は次のファイルから抽出されました:
- DesignLab/simulation_setting_record.h
